ROBOTY MIĘKKIE O SILE MIĘŚNI LUDZKICH! Elastometry Dielektryczne DEA w Chwytakach Elastycznych

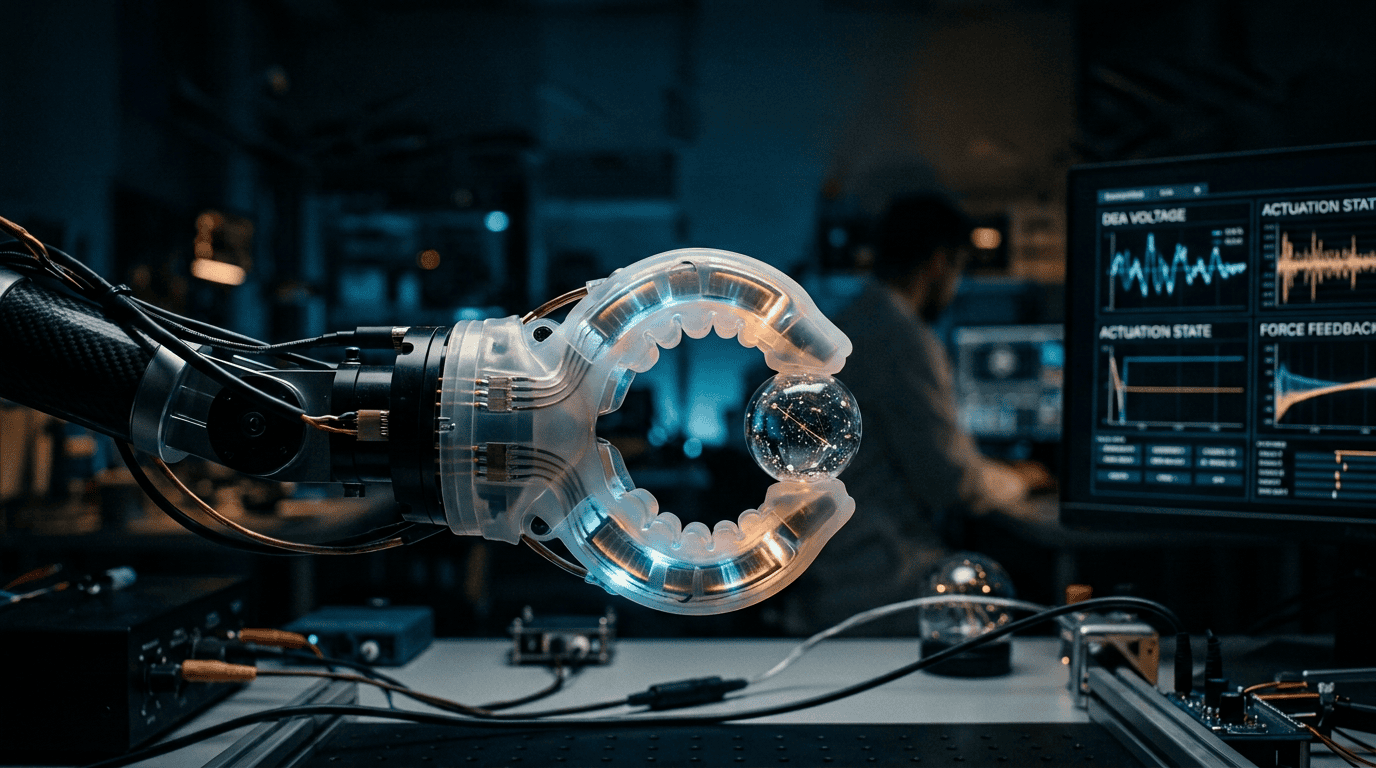
Sztuczne mięśnie elektrostrykcyjne: Skurcz powierzchniowy polimerów pod wysokim napięciem
Sztywne chwytaki robotów przemysłowych z trudem radzą sobie z obiektami o nieregularnych kształtach lub podatnych na zgniecenie (owoce, wyroby cukiernicze, ultracienkie szkło). Siłowniki z elastomerów dielektrycznych (Dielectric Elastomer Actuators – DEA) stanowią podstawę tzw. robotyki miękkiej. Konstrukcja składa się z elastycznej błony polimerowej otoczonej z obu stron podatnymi elektrodami z węglowych nanorurek.
Po przyłożeniu napięcia rzędu kilku kilowoltów, powstałe ciśnienie Maxwella ściska elastomer w kierunku grubości, powodując jego rozszerzenie w płaszczyźnie poziomej. Reakcja zachodzi w czasie poniżej 2 milisekund, a chwytak samoczynnie dopasowuje swój kształt do geometrii elementu, rozkładając siłę nacisku idealnie na całej powierzchni stykowej.

Author: INTEGRATORPRZEMYSŁOWY.PL